


- 주문상품수량
- 개
- 예상적립금
P - 상품할인금
- 원
- 배송료
- 원
- 주문합계
- 원
네비게이션 실시간 인기 책
예약판매
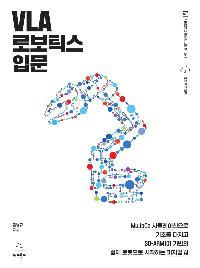
[예약판매] VLA 로보틱스 입문 MuJoCo 시뮬레이션으로 기초를 다지고 SO-ARM101 기반의 실제 로봇으로 시작하는 피지컬 AI
- 김병규 저
- 위키북스
- 2026년 11월 17일
-
정가32,000원
-
판매가28,800원 [10% 할인]
-
결제 혜택무이자
카드할인/포인트결제 안내
제휴카드
반디앤루니스 롯데카드 결제금액 최대 25% 청구할인 (1만원 이상 결제건에 한해 월 2회, 건당 최대 1만원 할인) 반디앤루니스 우리V카드 결제금액 10% 청구할인 포인트결제
OK캐쉬백 포인트 최소 10원부터 전액 사용 or 1% 적립 현대카드 M포인트 결제금액의 최대 10% 사용 가능 신한카드 포인트 결제금액의 최대 10% 사용 가능(일부카드) 하나(구.외환) 포인트 보유 한도 내에서 100% 사용 가능 씨티카드 포인트 결제금액의 최대 50% 사용 가능 할인카드
NH농협 TAKE5카드 20% 청구할인(Edu Pack) 채움 플래티늄 멀티카드 20% 청구할인 모바일 Tmoney 신한카드 10% 청구할인 신한카드 Shopping 10% 청구할인 NH농협 체크카드 10% 청구할인 NH20 해봄 신용카드 10% 청구할인 씨티 클리어 카드 7% 청구할인 NH20 해봄 체크카드 5% 청구할인 NH농협 LADY다솜카드 5% 청구할인 신한카드 큐브 5% 청구할인 신한카드 큐브 PLATINUM# 5% 청구할인 
무이자 안내
-
적립금1,600원 적립 [5%P]
추가 적립금 안내
[2천원 추가 적립]
총 주문금액 5만원 이상 구매 시 2,000원 추가 적립
도서(eBook포함)만 구매 시 적립 대상에서 제외업채배송상품 포함(기프트, 업체배송 등) 5만원[멤버십 추가 적립]
슈퍼루니 : 3% 추가 적립
골드루니 : 2% 추가 적립
실버루니 : 1% 추가 적립
단, 국내도서, eBook만 구매 시 적립 불가
-
배송료무료배송
-
출고예상일2026년 11월 18일 이후
※ 출고예정일은 도서 재고상황에 따라 변동될 수 있습니다.
당일배송 가능지역 검색
“도로명주소”를 쉽게 찾아보세요
1. 도로명으로 검색하기 (예, “직지길” or “직지길+322”)
2. 건물명으로 검색하기 (예, “반디앤루니스빌딩”)
3. 동(읍/면/리) 으로 검색 (예, “인사동” or “인사동+43”)
4. 도로명주소를 모르실 경우 도로명주소 안내시스템(http://www.juso.go.kr)에서 확인해주세요.
시/도
시/군/구
회원리뷰
ISBN: 9791158397135
452쪽
175 x 235 (㎜)
지금 이책은
- 판매지수 : 0
이 분야의 베스트셀러
-
 비전공자를 위한 이해할 수 있는 IT 지식
최원영
15,120원
-
 유튜브 영상 편집을 위한 프리미어 프로
조애리(조블리)
23,000원
-
 시나공 컴퓨터활용능력 1급 필기(2020)
길벗R&D, 강윤석, 김용갑 외
27,000원
이 책이 속한 분야
책 소개
이 책은
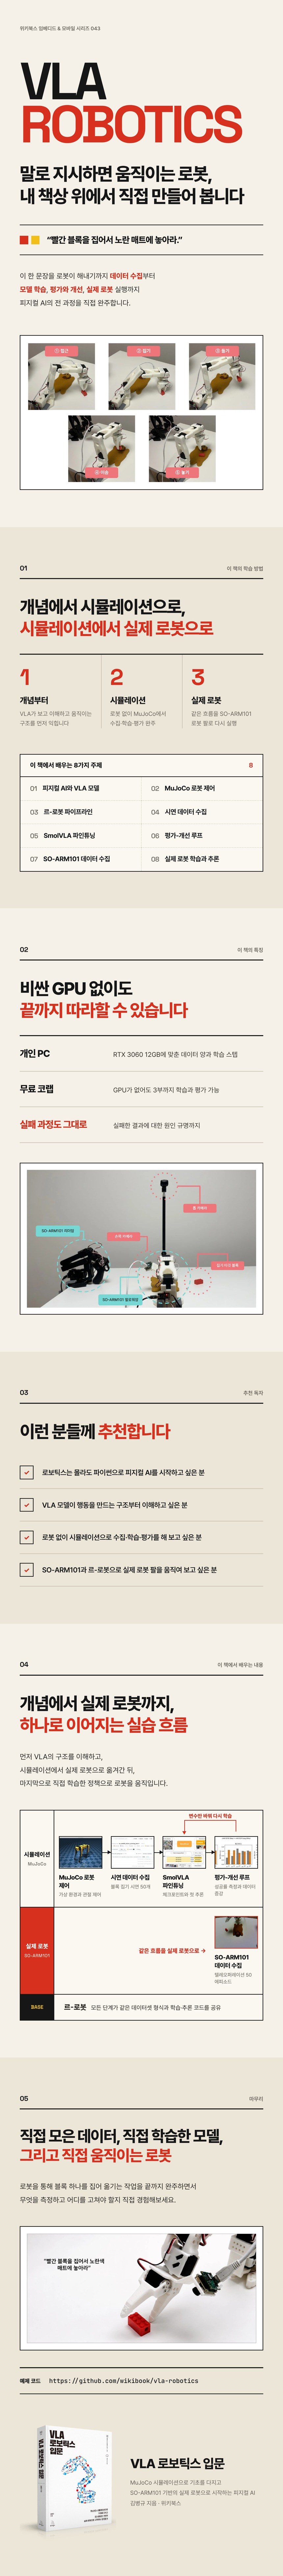
MuJoCo 시뮬레이션에서 SO-ARM101 실제 로봇까지, 피지컬 AI를 처음부터 끝까지 경험하는 VLA 입문서!
이 책은 로보틱스 지식이 없어도 파이썬 코드를 읽고 실행할 수 있다면 피지컬 AI와 VLA(Vision-Language-Action)를 차근차근 경험해 볼 수 있도록 구성되어 있습니다.
먼저 인공지능이 무엇을 보고 어떤 행동을 출력하는지 구조부터 이해한 다음, MuJoCo 시뮬레이터로 로봇 제어의 기초를 다집니다. 이어서 허깅페이스의 르-로봇(LeRobot)과 SmolVLA로 데이터를 모아 모델을 학습시키고, 결과를 확인하며 고쳐 나가는 과정을 시뮬레이션에서 차례로 실습합니다. 마지막으로 같은 흐름을 SO-ARM101 실제 로봇 팔로 다시 실행하며 시뮬레이션과 현실의 차이를 살펴봅니다.
SO-ARM101 로봇과 비싼 GPU가 있으면 도움이 되지만, 대부분의 실습은 개인 PC와 무료 코랩만으로도 가능합니다. 블록 하나를 집어 옮기는 작업을 끝까지 해 보면서 무엇을 재고 어디를 고치면 로봇이 나아지는지 배울 수 있습니다. 책을 마칠 즈음에는 데이터 수집부터 모델 학습, 로봇 제어까지 전 과정을 직접 완주해 보는 경험을 합니다.
★ 이 책에서 다루는 내용 ★
◎ 피지컬 AI의 등장 배경과 LLM·VLM·로봇 하드웨어의 관계
◎ VLA 모델의 구조와 최신 발전 흐름(RT-2, OpenVLA, SmolVLA 등)
◎ MuJoCo 시뮬레이터와 MJCF로 로봇 모델 다루기
◎ 관절·모터 제어, 정기구학과 역기구학
◎ 허깅페이스 르-로봇(LeRobot)의 실행 파이프라인과 데이터셋 구조
◎ 텔레오퍼레이션을 활용한 시연 데이터 수집과 허깅페이스 허브 업로드
◎ SmolVLA 아키텍처 이해와 파인튜닝
◎ 성공률 평가 설계와 평가-개선 루프
◎ 오프라인 데이터 증강과 시뮬레이션의 한계
◎ 르랩(LeLab)을 활용한 SO-ARM101 학습 추론 루프 구현
출판사 리뷰
저자 소개
한양대학교에서 컴퓨터공학을 공부하고 석사 학위를 받은 소프트웨어 아키텍트. 휴대폰 개발자로 출발해 차량용 소프트웨어와 자율주행 시스템을 개발했다. 이후 Edge AI 스타트업을 창업하기도 했고, 다시 회사로 돌아가 소프트웨어 정의 차량(SDV)을 개발했다. 지금은 의료 분야에서 수술 로봇을 만들고 있다. 우리가 쌓아 온 데이터로 만들어진 AI가 스스로 일하는 에이전트로 발전하고, 이제 물리 세계와 합쳐져 피지컬 AI로 나아가는 흐름에 관심이 많다. 이 흐름을 처음 접하는 사람도 쉽게 이해하고 직접 따라 해 볼 수 있도록 돕는 데 힘을 쏟고 있다.
- 이메일: makepluscode@gmail.com
목차
[01부] 피지컬 AI와 VLA
▣ 01장: 피지컬 AI의 등장
1.1 지금 피지컬 AI가 중요한 이유
1.2 LLM(사고)과 목표 해석
1.3 VLM(인식)과 장면 이해
1.4 생성형 AI와 로봇 하드웨어
1.5 정리
▣ 02장: VLA 모델의 구조와 발전
2.1 VLA의 개념과 구조
2.2 멀티모달 입출력 구조
2.3 로봇의 데이터와 학습 전략
2.4 최신 VLA의 발전
2.5 정리
[02부] MuJoCo 시뮬레이터 입문
▣ 03장: MuJoCo 시뮬레이터
3.1 시뮬레이션의 필요성
3.2 MuJoCo 구조 이해
3.3 XML과 MJCF 기초
3.4 Hello MuJoCo
3.5 정리
▣ 04장: MuJoCo 로봇 제어
4.1 로봇의 현재 상태 확인
4.2 관절(Joint)과 모터 제어의 기초
4.3 정기구학과 시뮬레이션의 연결
4.4 역기구학과 목표 위치 도달
4.5 정리
[03부] 르-로봇으로 완성하는 AI 로봇
▣ 05장: 르-로봇 입문
5.1 르-로봇의 등장 배경
5.2 르-로봇 실행 파이프라인
5.3 르-로봇 데이터셋 구조
5.4 르-로봇 첫 번째 실습: PushT 예제
5.5 정리
▣ 06장: 학습 데이터 수집
6.1 좋은 시연 데이터의 조건
6.2 텔레오퍼레이션(Teleoperation)
6.3 시뮬레이션 데이터 수집 예제
6.4 허깅페이스 허브 업로드 예제
6.5 정리
▣ 07장: SmolVLA 이해와 파인튜닝
7.1 SmolVLA 아키텍처 해부
7.2 VLA 모델 파인튜닝
7.3 모델 파인튜닝 예제
7.4 첫 번째 추론
7.5 정리
▣ 08장: 모델 평가와 개선
8.1 평가-개선 루프
8.2 성공률 평가 설계
8.3 1,000 학습 스텝 체크포인트 평가 실습
8.4 학습량 확장과 성공률 개선
8.5 성공률 곡선 추세와 분기 판단
8.6 정리
▣ 09장: 모델 개선과 시뮬레이션의 한계
9.1 평가 결과 분석
9.2 오프라인 데이터 증강 실습
9.3 후속 고도화 기법
9.4 시뮬레이션의 장점과 한계
9.5 정리
[04부] 시뮬레이션을 넘어서 현실 세계로
▣ 10장: SO-ARM101 환경 구축
10.1 실제 하드웨어로 가는 이유
10.2 르랩 소개
10.3 실험 환경 구성
10.4 르랩 설치 및 로봇 설정 실습
10.5 정리
▣ 11장: SO-ARM101 데이터 수집
11.1 데이터 수집의 원리와 태스크 정의
11.2 르랩 데이터 수집 실습
11.3 르랩 예제 코드 분석
11.4 정리
▣ 12장: SO-ARM101 학습과 평가
12.1 실제 데이터 학습 전략
12.2 추론 루프와 실제 환경 변수
12.3 실제 데이터 학습 예제
12.4 실제 로봇 추론과 기준선 기록
12.5 르랩 예제 코드 분석
12.6 정리
▣ 13장: 피지컬 AI 실습 정리
13.1 4부 실습 흐름 요약
13.2 실제 환경에서 얻은 관찰 정리
13.3 입문 이후의 개선 방향
13.4 정리
▣ 부록A: SO-ARM101 하드웨어 구매 방법
A.1 필요한 하드웨어 구성
A.2 구매 경로
A.3 조립 가이드
A.4 하드웨어 취급 시 주의사항
A.5 구매 전 점검 목록
▣ 부록B: 허깅페이스 시각화 도구 사용법
B.1 시각화 도구 접속
B.2 에피소드 재생 화면
B.3 데이터셋 품질 점검 탭
B.4 분석과 심화 탭
▣ 부록C: 코랩(Colab) 활용 가이드
C.1 코랩 소개와 GPU 런타임
C.2 실습 환경 구성
C.3 학습 실행과 결과 보관
C.4 코랩으로 가능한 실습 범위
배송 시 유의사항
- 반디앤루니스에서 구매하신 도서는 물류 대행 위탁업체 웅진 북센을 통해 배송됩니다.
(배송 포장에 "웅진 북센"으로 표기될 수 있습니다.)
- 구매한 상품의 품질과 배송 관련 문의는 반디앤루니스로 문의 바랍니다.
- 천재지변 및 택배사의 사정에 따라 배송이 지연될 수 있습니다.
- 결제(입금) 완료 후 출판사 및 유통사의 사정으로 품절 또는 절판 되어 상품 구입이 어려울 수 있습니다. (별도 안내 예정)
- 도서산간지역의 경우 추가 배송비가 발생될 수 있습니다.
반품/교환
상품 설명에 반품/ 교환 관련한 안내가 있는 경우 그 내용을 우선으로 합니다. (업체 사정에 따라 달라질 수 있습니다)
반품/교환
-
반품/교환 반품/교환 방법 홈 > 고객센터 > 자주찾는질문 “반품/교환/환불” 안내 참고 또는 1:1상담게시판 반품/교환 가능 기간 반품,교환은 배송완료 후 7일 이내, 상품의 결함 및 계약내용과 다를 경우 문제발견 후 30일 이내에 신청가능 반품/교환 비용 변심 혹은 구매착오의 경우에만 반송료 고객 부담(별도 지정 택배사 없음) 반품/교환 불가 사유 - 소비자의 책임 사유로 상품 등이 손실 또는 훼손된 경우
- 소비자의 사용, 포장 개봉에 의해 상품 등의 가치가 현저히 감소한 경우
- 복제가 가능한 상품 등의 포장을 훼손한 경우 : 예)만화책, 잡지, 화보집 등
- 시간의 경과에 의해 재판매가 곤란한 정도로 가치가 현저히 감소한 경우
- 전자상거래등에서의 소비자보호에 관한 법률이 정하는 소비자 청약철회 제한 내용에 해당되는 경우
- 해외주문 상품(해외 원서)의 경우(파본/훼손/오발송 상품을 제외)
소비자 피해보상
환불지연에 따른 배상- 상품의 불량에 의한 반품, 교환, A/S, 환불, 품질보증 및 피해보상 등에 관한 사항은
소비자 분쟁해결 기준(공정거래위원회고시)에 준하여 처리됨 - 대금 환불 및 환불지연에 따른 배상금 지급 조건, 절차 등은 전자상거래 등에서의
소비자 보호에 관한 법률에 따라 처리함
반품/교환 주소 경기도 파주시 문발로 77, 웅진북센(반디앤루니스)
